Mitte 2025 habe ich ein paar Tage mit LeRobot verbracht, der Open-Source-Robotikplattform, die Hugging Face aufbaut. Das Ziel war bescheiden — verstehen, wie Werkzeuge für physische Agenten von innen aussehen, und ob etwas davon in die agentenbasierte Arbeit zurückfließen würde, die ich auf der Softwareseite schon machte.
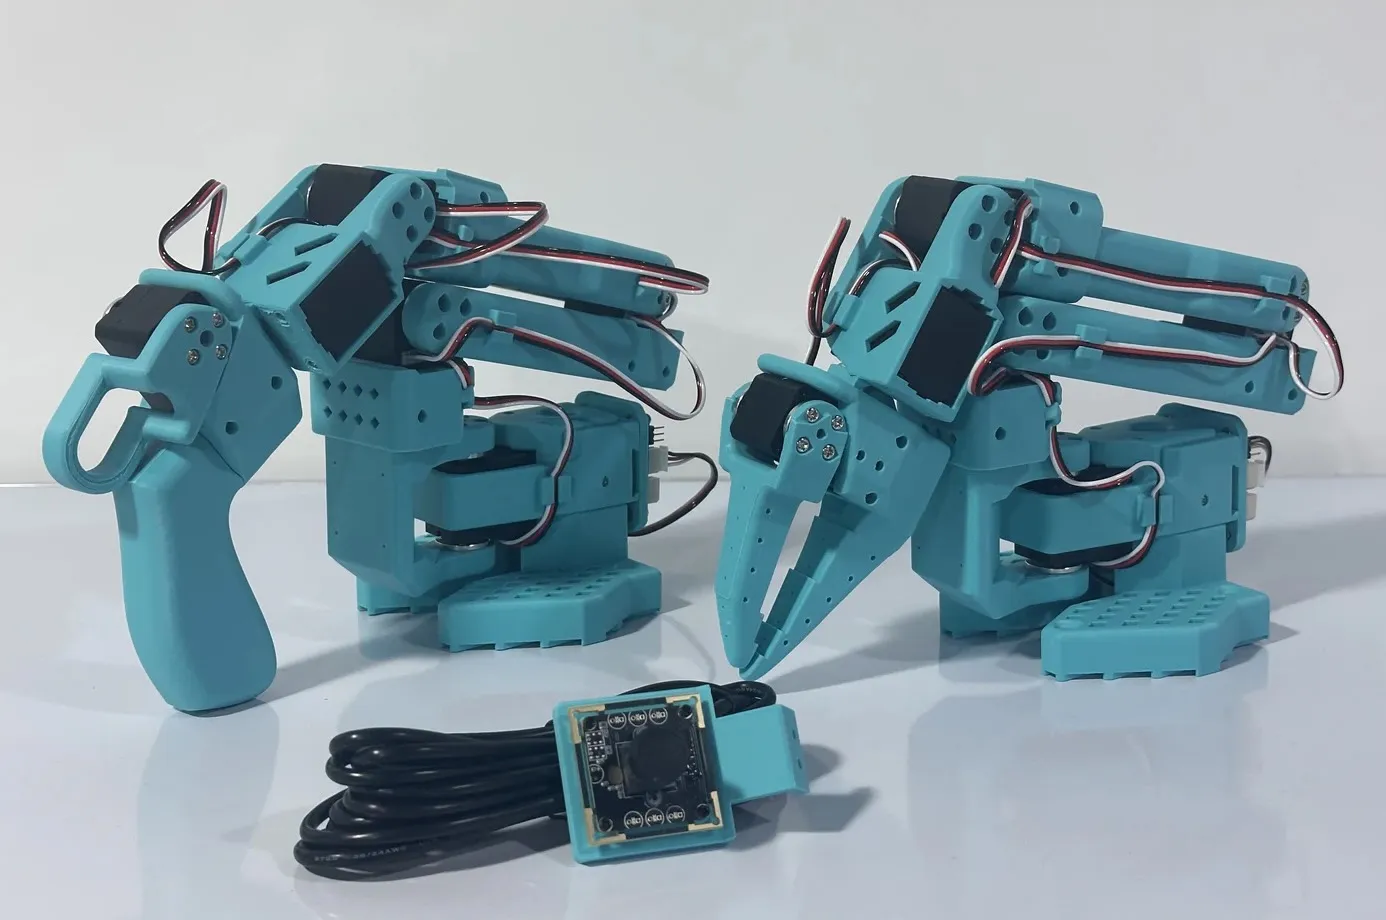
Die kurze Antwort war nein, nicht direkt. Meine Agenten im Alltag sitzen neben Zeitplänen und Entscheidungsdokumenten, nicht neben Roboterarmen. Robotik braucht anderes Muskel: Hardware-Beschaffung, Kalibrierungsdisziplin, Embodied-AI-Pipelines, Sicherheitsprüfung — Muskel, den ich nicht habe und als Arbeitslinie nicht aufbauen will.
Die längere Antwort war ja, strukturell. Fähigkeiten als APIs, Agenten als primäre Konsumenten, die gerenderte UI als vorübergehende Oberfläche — diese Wendung bei Software-Agenten hat dieselbe Form, die LeRobot in eine andere Richtung zieht. Ein Roboterarm, der eine API konsumiert, um in der Welt zu handeln, hat dieselbe Protokollsilhouette wie ein Software-Agent, der eine API konsumiert, um an einem Prozessmodell zu handeln. Andere Physik, dieselbe Idee.
Also bin ich vorbeigegangen — aber es ist die Art von Sache, zu der sich ein Wiederbesuch lohnt, wenn ein Projekt jemals beide Seiten dieser Pipeline zugleich braucht. Siehe auch Physical AI.
— Feldnotiz · Juni 2025